La robotique moderne a débuté dans les années 1950, avec l'apparition des premiers robots industriels. Cette invention a permis de moderniser de nombreux aspects de notre vie quotidienne, permettant de gagner en efficacité. Ces avancées ont permis d'améliorer la prise en charge en MPR, et recouvrent aujourd'hui un champ beaucoup plus vaste, intégrant des dispositifs d'assistance, de rééducation, d'évaluation et de compensation fonctionnelle. Aujourd'hui, ils aident à améliorer l'autonomie en renforçant, assistant ou suppléant le mouvement humain. Dans cet article, nous allons détailler les apports cliniques de la robotique, leurs limites et leurs perspectives futures.
Principes généraux de la robotique en MPR
La robotique en réadaptation repose sur plusieurs principes clés :
• Répétition intensive et standardisée des mouvements.
• Assistance adaptative, modulée selon les capacités résiduelles du patient.
• Feedback multimodal (visuel, auditif, retour tactile).
• Objectivation des performances motrices via des mesures quantitatives.
Ces dispositifs permettent de dépasser certaines limites de la rééducation conventionnelle, notamment la fatigabilité du thérapeute, la variabilité inter-séances et la difficulté à quantifier précisément les progrès fonctionnels.
Robots de rééducation du membre supérieur
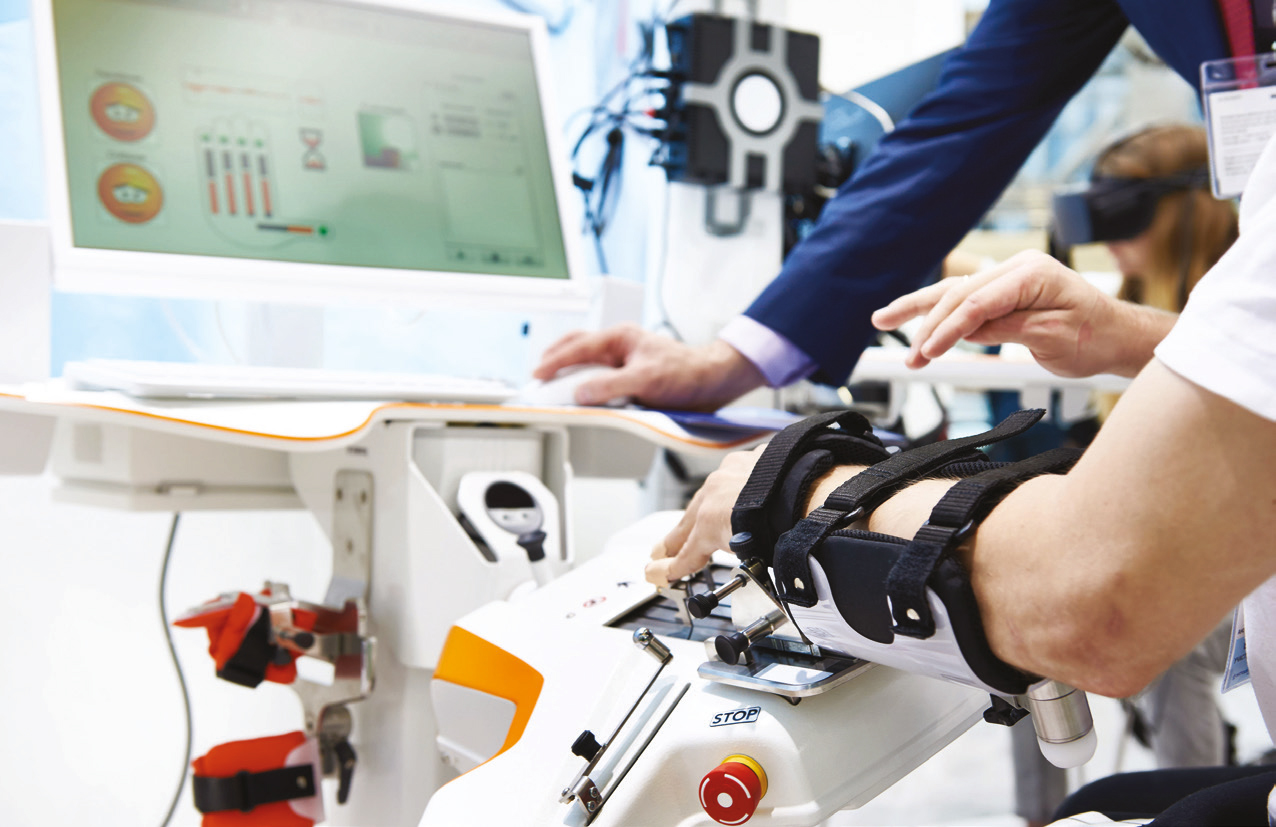
De nombreux systèmes robotiques ont été développés pour la rééducation du membre supérieur parétique. Leurs objectifs sont une amélioration de la motricité et un gain d'amplitudes articulaires, ainsi qu'un renforcement de la participation active du patient.
Ces robots peuvent cibler les mouvements proximaux (comme le REAplan® qui cible l'épaule et/ou le coude), les mouvements distaux (comme l'AMADEO® qui cible la main et les doigts).
Ils permettent un entraînement intensif orienté vers une tâche, souvent couplé à des environnements virtuels ludiques (type jeux vidéo) favorisant l'engagement du patient. Ils permettent l'enregistrement des paramètres du patient, offrant ainsi un suivi objectif et longitudinal de son évolution.
Ces systèmes sont particulièrement pertinents dans les phases subaiguës et chroniques, où la récupération spontanée est limitée mais où la plasticité cérébrale reste exploitable.
Il existe également des gants robotiques permettant l'auto-rééducation. Certains gants permettent uniquement la flexion extension des doigts, tandis que d'autres proposent des programmes plus avancés, incluant un travail de thérapie mémoire en reproduisant les mouvements de la main saine, ainsi que des exercices fonctionnels de préhension.
Robots de rééducation du membre inférieur
Pour rééduquer les membres inférieurs, un dispositif mécanique motorisé bien connu et utilisé est le Kinetec®. Bien que n'étant pas un vrai robot, cet arthromoteur permet une mobilisation passive continue et il est largement utilisé en rééducation post-opératoire après la pose de prothèses articulaires, en particulier de genou et de hanche.
Son principe repose sur une mobilisation passive, précoce et répétitive de l'articulation opérée, dans des amplitudes progressivement ajustées. L'objectif est de limiter les raideurs articulaires, de prévenir les adhérences capsulo-ligamentaires, de favoriser le drainage articulaire et de réduire l'œdème postopératoire. Le Kinetec® permet également un contrôle précis des paramètres de mobilisation (amplitude, vitesse, durée), offrant un cadre sécurisé dès les phases initiales de la rééducation.
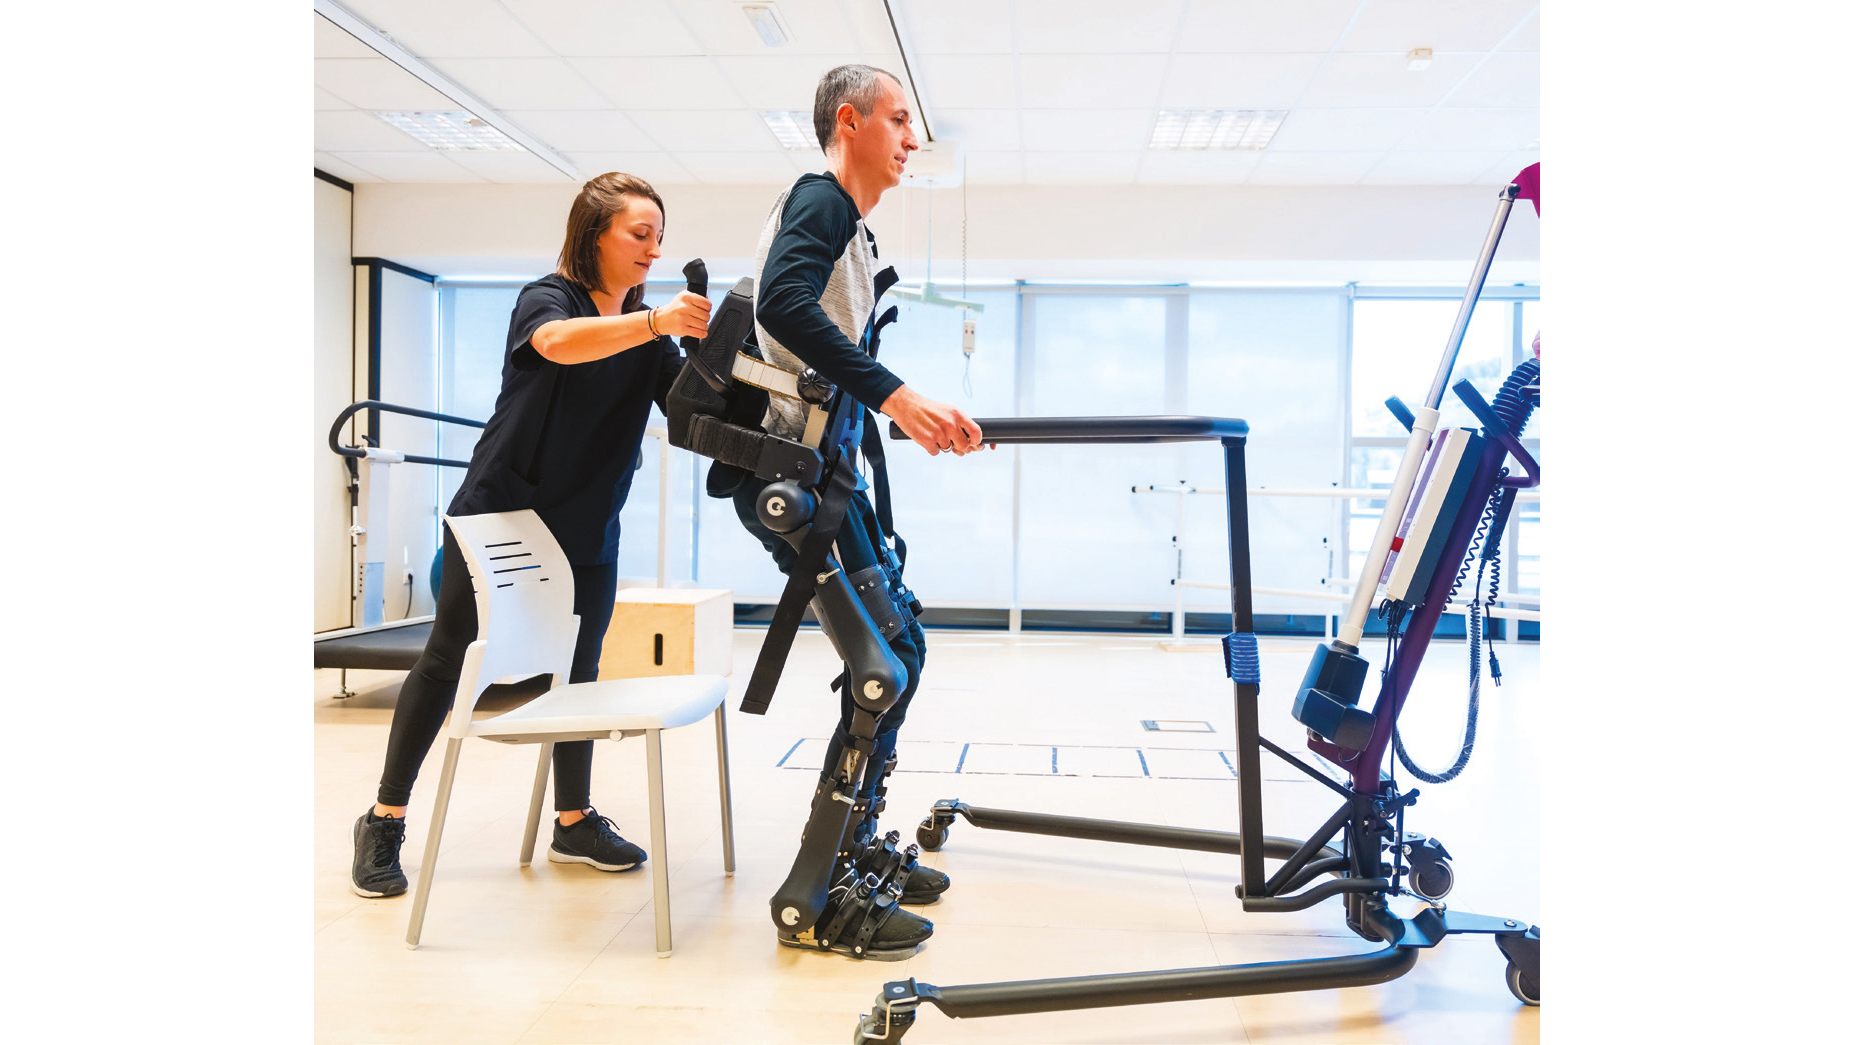
Concernant la robotique appliquée au membre inférieur, elle repose principalement sur des dispositifs stationnaires ou mobiles dédiés à l'entraînement à la marche et à la verticalisation. Ils servent à intensifier la rééducation et à sécuriser le patient. Des systèmes tels que le Lokomat® (Hocoma) permettent une rééducation de la marche sur tapis roulant avec décharge partielle du poids et guidage robotisé de l'ensemble des membres inférieurs.
De manière similaire, on retrouve le Lexo® (Tyromotion) ou le Thera Trainer Lyra®, des robots de marché basés sur le principe “end-effector”, dans lesquels le mouvement est généré par des plaques motorisées sous les pieds du patient, guidant ainsi la marche entière tout en laissant les articulations du membre inférieur se mouvoir naturellement, contrairement à un exosquelette qui contrôle chaque articulation individuellement.
En phase précoce ou chez les patients sévèrement atteints, le Erigo® (Hocoma) combine verticalisation progressive et mobilisation cyclique des membres inférieurs afin de prévenir le déconditionnement et de préparer la reprise de la marche.
Nous allons détailler les exosquelettes dans une rubrique dédiée.
Robotique d'assistance fonctionnelle et aide à l'autonomie
Au-delà de la rééducation motrice, la robotique en MPR s'inscrit également dans une logique de compensation du handicap, visant à maintenir ou restaurer l'autonomie fonctionnelle lorsque la récupération n'est plus possible.
Le projet SPARTACUS, initié en 1979, constitue un précurseur majeur de la robotique d'assistance. Il reposait sur un bras robotisé fixé sur un plan de travail, équipé d'un organe terminal de préhension, utilisé notamment pour des tâches de bureau, de rangement et de communication.
Cette catégorie comprend notamment des robots d'assistance à la manipulation d'objets, tels que les bras robotisés montés sur fauteuil roulant, comme le MANUS®, premier bras robotique commercialisé. Son concept a ensuite été amélioré avec l'apparition du JACO® au Canada. Ces dispositifs peuvent être fixés directement sur le fauteuil ou installés sur une base mobile capable de se déplacer de manière indépendante. Initialement, leur commande reposait sur une interface de type joystick, nécessitant une main fonctionnelle ; depuis, d'autres interfaces ont été développées, notamment par clavier ou par commandes visuelles.
D'autres dispositifs d'aide aux activités de la vie quotidienne existent, en particulier pour l'alimentation, comme le robot Obi®, qui permet à une personne de s'alimenter de manière autonome à partir de plusieurs compartiments alimentaires.
À plus long terme, les recherches sur les interfaces cerveau-machine devraient permettre la commande de ces bras robotisés par la pensée. L'ensemble de ces technologies contribue à réduire la dépendance, à améliorer la participation sociale et à renforcer la qualité de vie des patients, en proposant des solutions fonctionnelles adaptées à leurs capacités résiduelles.
Conclusion
La robotique en MPR constitue aujourd'hui un levier majeur pour intensifier la rééducation, la rendre plus ludique, objectiver les progrès fonctionnels et améliorer l'autonomie des patients.
En perspective, le développement de projets fondés sur des algorithmes d'intelligence artificielle pourrait permettre une meilleure adaptation de la prise en charge aux besoins spécifiques de chaque patient et optimiser les séances de rééducation.
Cependant, plusieurs limites persistent encore, notamment le coût élevé des dispositifs, une accessibilité inégale selon les structures de soins, ainsi que le risque d'obsolescence rapide de certaines technologies. De plus, les études actuelles restent hétérogènes concernant l'efficacité de la rééducation assistée par robotique par rapport à la rééducation conventionnelle ou intensive ; il est donc indispensable de poursuivre l'évaluation clinique de ces technologies afin d'adapter au mieux la rééducation des patients.
Références
• https://masterbs.edu.umontpellier.fr/files/2023/10/Fattal-Cours-Robotique-Master-TIC-Sante-06-10-2023.pdf
• Banyai, A.D., Brișan, C., 2024. Robotics in Physical Rehabilitation: Systematic Review. Healthcare (Basel) 12, 1720. https://doi.org/10.3390/healthcare12171720
Maria ZAKHEM